


Dacă ați trecut vreodată printr-un centru de distribuție plin de viață, 24/7 sau un depozit strâns, unde paleții de mărfuri se deplasează fără probleme de la docurile de încărcare la rafturile de depozitare fără un singur operator la volan, probabil că ați întâlnit un stivuitor automat pentru paleți - unul dintre caii de lucru necunoscuti ai logisticii moderne. În calitate de furnizor care a petrecut ani de zile rafinând aceste mașini pentru a rezolva problemele din lumea reală (cum ar fi lipsa forței de muncă, timpul de operare neregulat și spațiul de stocare redus), mi se pune adesea o întrebare care sună simplă, dar este profundă: ce limbaje de programare și ce software alimentează de fapt aceste stivuitoare automate? Răspunsul nu este doar o listă de instrumente de cod; este un ecosistem ales cu grijă de limbaje specifice hardware, platforme standard din industrie și software personalizat care transformă o mașină din oțel, hidraulice și baterie într-o parte precisă și fiabilă a coloanei vertebrale a unui depozit. Permiteți-mi să descriu ce folosim, de ce îl folosim și cum funcționează totul împreună pentru a ne păstraStivuitor automat inteligentși alte modele funcționează fără probleme.
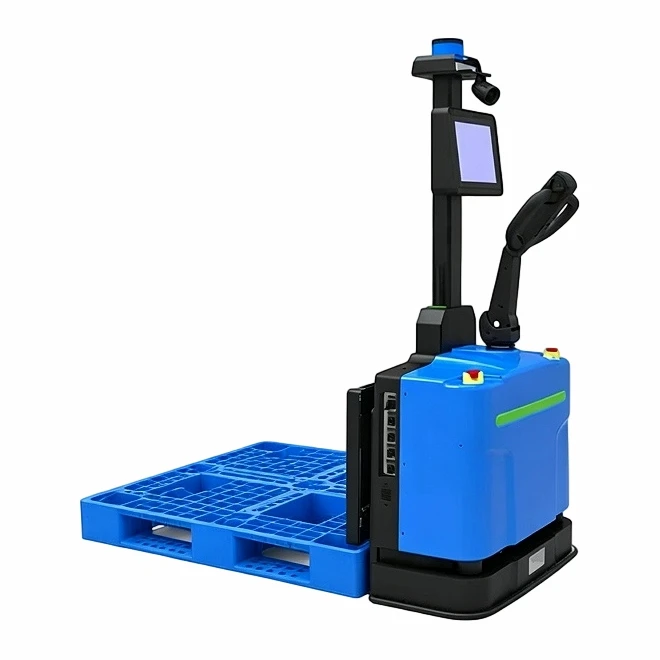
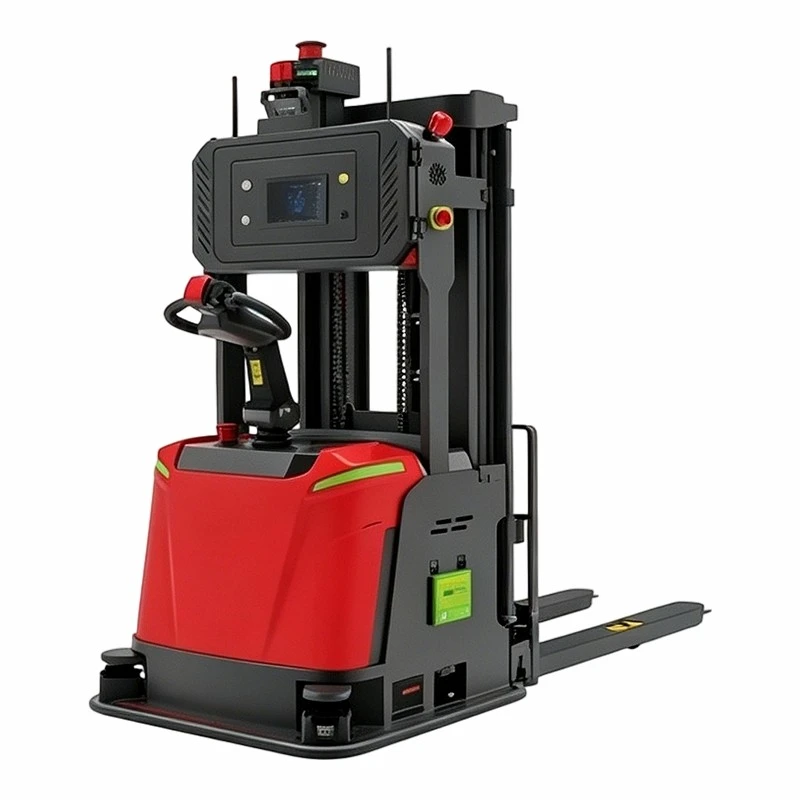
În primul rând, este important să se bazeze acest lucru în cerințele unice ale unui stivuitor automat pentru paleți. Spre deosebire de un smartphone de consum sau de un site web, aceste mașini funcționează în medii dinamice, adesea nestructurate: trebuie să evite paleții care sunt ușor nealiniați, să navigheze în jurul lucrătorilor umani care le-ar putea intra în cale, să se adapteze pentru podelele înclinate ale depozitului și să manipuleze încărcăturile fragile sau grele fără deteriorare. Asta înseamnă că programarea lor trebuie să echilibreze două nevoi concurente: precizie extremă (pentru a ridica un palet de 2.000 de lire 20 de picioare înălțime într-un culoar îngust) și flexibilitate (pentru a se adapta atunci când un container de depozitare este mutat sau se adaugă un palet nou). Pentru echipa noastră, asta începe cu două straturi fundamentale: programare de nivel scăzut pentru hardware-ul de bază al stivuitorului și software de nivel mediu până la înalt pentru navigarea și luarea deciziilor.
Să începem cu programarea de nivel scăzut - acesta este codul care vorbește direct cu părțile fizice ale stivuitorului și este locul în care ne-am sprijinit cel mai mult pe C și C++. S-ar putea să auzi oameni spunând că C este „vechi” în comparație cu limbaje mai noi, cum ar fi Python, dar pentru sistemele de control în timp real (sisteme care trebuie să răspundă la intrare în milisecunde sau mai puțin), este încă standardul de aur. Supapele hidraulice, acționările cu motor și senzorii de siguranță ai stivuitorului nostru au nevoie de instrucțiuni imediate și previzibile: „ridicați furcile exact 12 inchi pentru a elibera un palet” sau „opriți-vă la 6 inci când este detectat un obstacol”. C ne oferă acces direct la registrele hardware ale mașinii fără suprasolicitarea limbilor de nivel superior, ceea ce nu este negociabil pentru a evita întârzierea. C++ este, de asemenea, un element de bază aici, în special pentru sarcinile care au nevoie de puțin mai multă flexibilitate, dar sunt în continuare rapide, cum ar fi gestionarea puterii bateriei stivuitorului sau coordonarea mișcării dintre roțile și furcile acestuia. Folosim aceste limbaje pentru a construi ceea ce se numește „modul de control al mașinii” (MCM) – creierul care traduce comenzile de nivel înalt de la sistemul de navigație în acțiune fizică.
Acestea fiind spuse, C și C++ pur ar fi imposibil de gestionat pentru toată logica complexă de care are nevoie un stivuitor automat, motiv pentru care stratificăm limbaje de nivel superior pentru tot ceea ce nu este legat direct de hardware. Python este soluția noastră aici pentru logica de navigare, monitorizarea siguranței și instrumentele orientate către utilizator. Așteptați—Python este adesea văzut ca un limbaj de scripting pentru sarcini mici, dar în ultimii ani, a devenit mult mai capabil pentru uz industrial, datorită bibliotecilor care gestionează datele senzorilor, cartografierea și comunicarea. De exemplu, stivuitoarele noastre folosesc LiDAR (detecție și distanță a luminii), camere și senzori ultrasonici pentru a construi o hartă în timp real a mediului depozitului. Python ne permite să procesăm rapid acele date ale senzorului, să eliminăm zgomotul (cum ar fi o bucată de bandă rătăcită sau un palet agățat) și să actualizăm traseul stivuitorului la fiecare 100 de milisecunde. De asemenea, folosim Python pentru software-ul nostru de gestionare a flotei, care le permite managerilor de depozit să urmărească toateStivuitor automat pentru depozitși stivuitoare, setați programe de livrare și ajustați rutele dintr-un tablou de bord central. Cheia aici este că Python ne oferă flexibilitatea de a repeta rapid - dacă un depozit are nevoie de o nouă regulă, cum ar fi „opriți când insigna de identitate a unui lucrător este la 3 picioare”, putem adăuga acea logică în Python în câteva ore, în loc de săptămâni, ceea ce este esențial pentru clienții noștri care au adesea structuri unice de depozit.
O altă piesă critică a puzzle-ului software este stiva de navigare și aici intervine Sistemul de operare robot (ROS). ROS este un cadru open source construit special pentru robotică și a devenit standardul de facto pentru roboții mobili, inclusiv stivuitoarele automate cu paleți. Înainte să adoptăm ROS cu câțiva ani în urmă, ne construiam propriul cod de navigare de la zero, care era predispus la erori și greu de actualizat. Acum, ROS ne oferă pachete pre-construite pentru lucruri precum localizarea și cartografierea simultană (SLAM), care permite unui stivuitor să creeze o hartă a depozitului prima dată când trece prin el, apoi să se localizeze pe acea hartă cu o precizie la nivel de centimetru. Folosim ROS cu propriile module C și C++ personalizate pentru controlul hardware, astfel încât stiva de navigare (scrisă într-un amestec de C++ și Python) poate trimite comenzi către MCM pentru a muta stivuitorul din Punctul A în Punctul B. PentruStivuitor stivuitor cu culoar îngust, care operează pe culoarele care sunt cu doar 10 inci mai largi decât stivuitorul în sine, acest nivel de precizie nu este negociabil - o mișcare greșită ar putea provoca o coliziune cu un rafturi sau un palet.
De asemenea, ne bazăm foarte mult pe instrumente software care nu sunt limbaje de programare în sine, dar sunt esențiale pentru construirea, testarea și implementarea stivuitoarelor noastre. Unul dintre cele mai importante este software-ul nostru de simulare, pe care l-am construit folosind Unity, un motor de joc care este folosit în mod tradițional pentru jocurile video. S-ar putea să fii confuz – de ce să folosești un motor de joc pentru echipamente industriale? Pentru că Unity ne permite să creăm o simulare 3D, precisă din punct de vedere fizic, a depozitului oricărui client, completă cu dispoziții exacte ale raftului, greutăți ale paleților, pante ale podelei și chiar modele de mișcare a lucrătorilor umani. Înainte de a livra un stivuitor unui nou client, simulăm sute de rulări pentru a testa carcasele marginale: ce se întâmplă dacă un palet este ușor deteriorat? Ce se întâmplă dacă un muncitor intră pe calea stivuitorului într-un moment aglomerat? Acest lucru ne permite să remediem erorile înainte ca stivuitorul să atingă podeaua clientului, ceea ce îi economisește timp și reduce timpul de nefuncționare. De asemenea, folosim Git pentru controlul versiunilor (același instrument folosit de dezvoltatorii de software din întreaga lume) pentru a urmări fiecare modificare pe care o facem codului nostru – fie că este o mică remediere a codului de control hidraulic sau o actualizare majoră a stivei de navigare – astfel încât să putem reveni la o versiune stabilă dacă ceva nu merge bine.
O întrebare frecventă pe care o primim este: folosim vreodată software proprietar în loc de instrumente open-source? Răspunsul scurt este da, în domenii specifice, critice. De exemplu, sistemele noastre de siguranță sunt construite pe o platformă proprietară de la un furnizor lider de automatizări industriale, deoarece siguranța în logistică nu este ceva de lăsat în seama instrumentelor open-source. Stivuitoarele automate pentru paleți trebuie să îndeplinească standarde internaționale stricte de siguranță (cum ar fi ISO 3691-4 pentru camioanele industriale), iar software-ul de siguranță proprietar este conceput pentru a îndeplini aceste standarde cu certificare terță parte, care nu este negociabil pentru clienții noștri. Acest software acționează ca un sistem de siguranță: dacă sistemul de navigație trimite o comandă care ar provoca o coliziune, sistemul de siguranță o înlocuiește imediat, indiferent de ceea ce face codul principal. De asemenea, folosim software proprietar de management al flotei pentru clienții mari cu zeci de stivuitoare, deoarece se integrează cu sistemele lor existente de gestionare a depozitelor (WMS) precum SAP sau Oracle, ceea ce este ceva ce instrumentele open-source nu pot face întotdeauna fără probleme.
Este demn de remarcat faptul că tehnologia nu este unică pentru toată gama noastră de stivuitoare automate. De exemplu, al nostruStivuitor automat pentru paleți cu mod dublupoate comuta între modul complet autonom și modul manual pentru sarcini ocazionale, din mers, cum ar fi mutarea unui palet care se află în afara hărții predefinite. Pentru modul manual, folosim un set ușor diferit de cod: Python pentru interfața șoferului, astfel încât operatorii să poată ajusta cu ușurință traseul sau viteza stivuitorului folosind o tabletă și același cod de control hardware bazat pe C, astfel încât mișcările fizice ale stivuitorului să fie consistente, indiferent dacă funcționează autonom sau manual. NoastreStivuitor automat pentru depozitare, care este conceput pentru depozitele de comerț electronic cu volum mare, are un strat suplimentar de cod pentru prioritizarea comenzilor — scripturi Python care ajustează ce paleți să aleagă primii în funcție de termenele limită ale comenzilor, ceea ce reprezintă un avantaj imens pentru clienții care se confruntă cu vârfurile sezoniere ale comenzilor online.
Un alt lucru care separă programarea stivuitoarelor industriale de alte robotizări este nevoia de fiabilitate. Un robot aspirator de consum s-ar putea bloca la fiecare câteva zile, dar un stivuitor automat pentru paleți trebuie să funcționeze 16-20 de ore pe zi, 5 zile pe săptămână. Asta înseamnă că codul nostru trebuie testat pentru durabilitate: ne rulăm stivuitoarele 24/7 în instalația noastră de testare timp de săptămâni, simulând fiecare scenariu posibil, de la depozite frigorifice (unde temperaturile sunt 0°F) până la centrele de distribuție umede din sud-estul SUA. Folosim și instrumente precum Jenkins pentru integrare continuă, care creează automat de fiecare dată un cod, astfel încât să ne testăm de fiecare dată un cod înainte de a detecta erorile. clientul.
De-a lungul anilor, ne-am propus să echilibrăm noile tehnologii cu cele dovedite. Când ROS 2 a apărut în urmă cu câțiva ani, nu am intervenit imediat – am așteptat până când va fi suficient de stabil pentru uz industrial, iar acum este nucleul sistemului nostru de navigație. Am început, de asemenea, să integrăm părți mici ale învățării automate, cum ar fi utilizarea TensorFlow Lite (o versiune ușoară a TensorFlow pentru dispozitive de margine) pentru a ajuta stivuitoarele noastre să recunoască diferite tipuri de paleți și să le ajusteze presiunea de ridicare în consecință, ceea ce reduce deteriorarea paleților fragili. Dar nu uităm niciodată că, la sfârșitul zilei, un stivuitor este o piesă de echipament industrial, nu un centru de date, așa că nu adăugăm niciodată complexitate care ar compromite fiabilitatea pentru un mic câștig de flexibilitate.
Dacă sunteți manager de depozit sau șef de operațiuni și vă gândiți să adăugați stivuitoare automate cu paleți la instalația dvs., ecosistemul de programare și software este un motiv important pentru a lucra cu un furnizor care are o experiență profundă în acest spațiu. Nu este vorba doar de a avea un stivuitor „inteligent”, ci de a avea un stivuitor al cărui cod este adaptat pentru depozitul dvs. specific, respectă standardele de siguranță și se poate integra cu sistemele dvs. existente. Echipa noastră lucrează îndeaproape cu clienții pentru a le mapa layout-urile unice, a testa cazurile lor specifice de utilizare și pentru a se asigura că software-ul nostru se aliniază cu obiectivele lor operaționale. Indiferent dacă aveți nevoie de un stivuitor pentru culoar înguste, stivuire de mare volum sau operare în mod dublu, avem tehnologia pentru a-l face să funcționeze fără probleme.
Dacă sunteți gata să explorați modul în care stivuitoarele noastre automate pentru paleți vă pot transforma operațiunile din depozit, suntem aici pentru a vă ajuta. Vă putem ghida prin detaliile tehnice, discutăm despre nevoile dvs. specifice și vă putem arăta cum ecosistemul nostru de programare și software oferă fiabilitatea și eficiența de care aveți nevoie. Pentru a intra în legătură cu echipa noastră de vânzări și a începe o conversație, vă rugăm să ne contactați direct.
Referințe
- Organizația Internațională pentru Standardizare. (2020). ISO 3691-4:2020: Camioane industriale – Siguranță și verificare – Partea 4: Camioane industriale fără șofer și sistemele acestora. Geneva, Elveția: ISO.
- Robotică inteligentă. (2022). Rolul ROS în roboții mobili industriali autonomi. Preluat de la https://www.smartrobotics.com/whitepapers/ros-industrial-robots
- Wäppling, C. (2021). Programare în timp real pentru sisteme de control industrial. Industrial Automation Magazine, 18(3), 45-52.
- Unity Technologies. (2023). Simularea roboticii industriale pentru aplicații de depozit. Preluat de la https://unity.com/solutions/industrial-robotics
- PyTorch. (2022). TensorFlow Lite pentru Robotica Edge. Preluat de la https://www.tensorflow.org/lite/examples/robotics_overview


